Македонски
- English
- Español
- Português
- русский
- Français
- 日本語
- Deutsch
- tiếng Việt
- Italiano
- Nederlands
- ภาษาไทย
- Polski
- 한국어
- Svenska
- magyar
- Malay
- বাংলা ভাষার
- Dansk
- Suomi
- हिन्दी
- Pilipino
- Türkçe
- Gaeilge
- العربية
- Indonesia
- Norsk
- تمل
- český
- ελληνικά
- український
- Javanese
- فارسی
- தமிழ்
- తెలుగు
- नेपाली
- Burmese
- български
- ລາວ
- Latine
- Қазақша
- Euskal
- Azərbaycan
- Slovenský jazyk
- Македонски
- Lietuvos
- Eesti Keel
- Română
- Slovenski
- मराठी
- Srpski језик






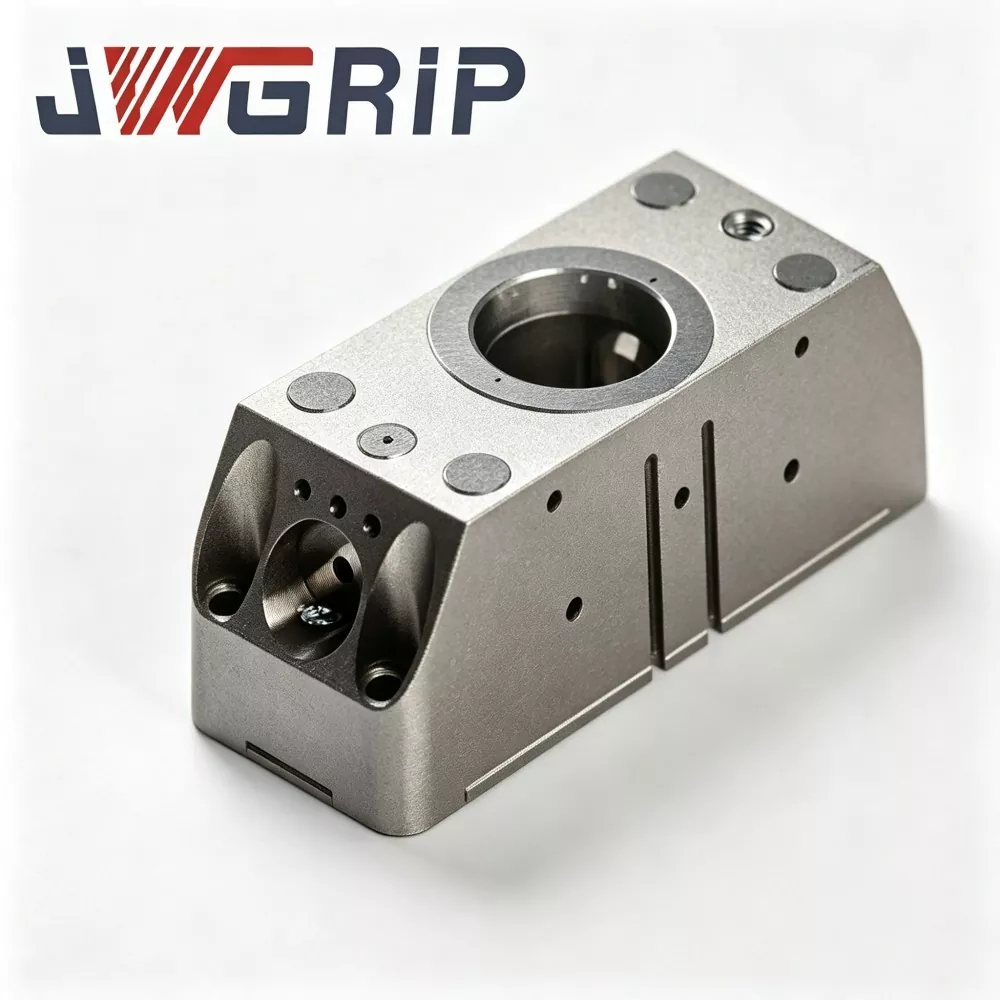
N160 роботски модул за брзо менување грипер
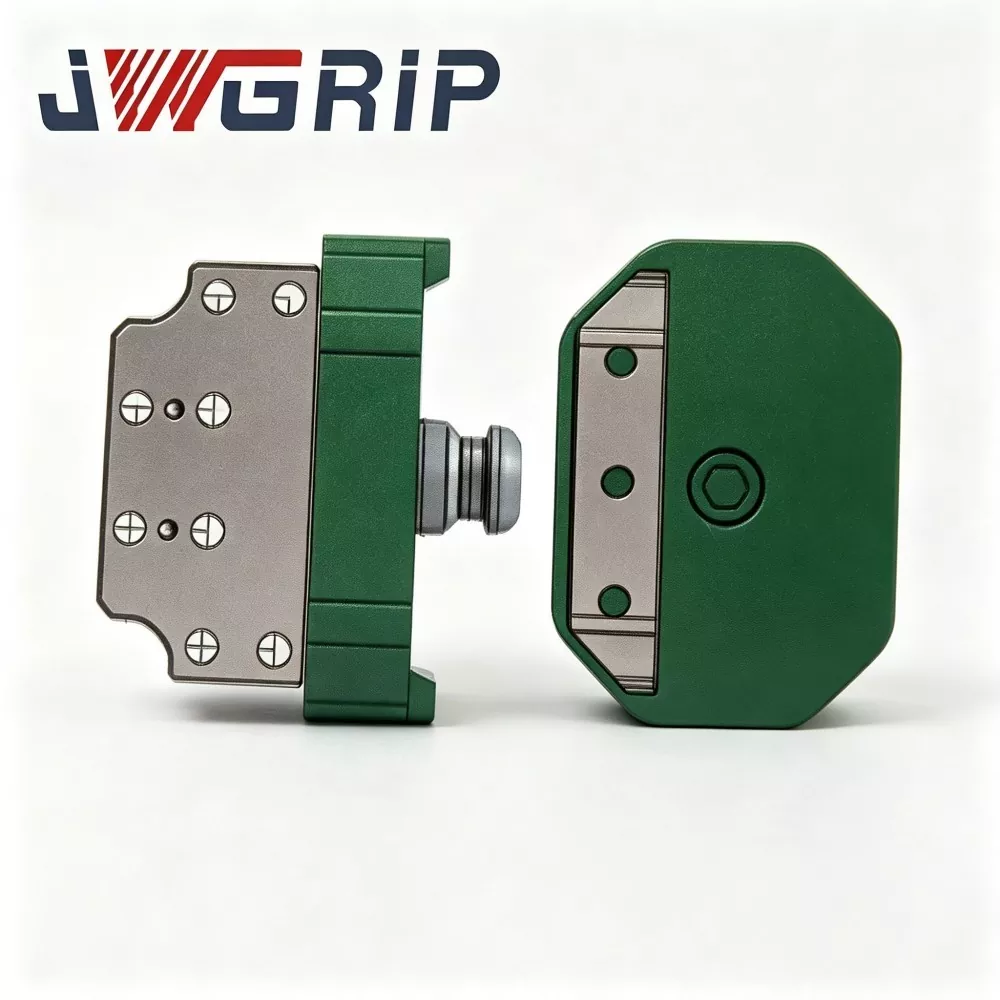
JWGRIP е професионален производител и добавувач на N160 Robot Quick Change Gripper Module во Кина, поддржувајќи набавки за масовни нарачки и обезбедувајќи вистинска фабричка цена за глобалните партнери во проектот за автоматизација. Тоа е новонадградена интегрирана роботска единица за извршување на крајот на раката, специјално дизајнирана за модерни флексибилни производствени линии без екипаж. Иновативно интегрирајќи пневматски паралелен држач и интерфејс за брзо менување робот во едно модуларно тело, ја елиминира потребата од посебни дискови за брзо менување и независно склопување на држач, што не бара дополнителни повеќеслојни прирабници за поврзување или преодни додатоци.
Овој N160 роботски модул за брзо менување грипер со високи перформанси усвојува куќиште од алуминиумска легура на воздух со висока цврстина и јадро за заклучување од легиран челик, со извонредна издржливост и стабилни механички перформанси. Напуштајќи ја традиционалната сплит комбинирана структура, таа ефикасно ги намалува кумулативните грешки во позиционирањето предизвикани од повеќеслојното поврзување и отстапувањето на склопувањето на самото место. Модулот помина милиони тестови за цикличен замор и целосно се усогласува со CE стандардите за механичка безбедност, одржувајќи долгорочна стабилна работа во сценарија за циклично грабање и префрлување со висока фреквенција.
Завршено со целосни процедури за внатрешно производство, вклучувајќи проверка на суровината, прецизна обработка со CNC, термичка обработка со вакум, стврднување на површината и циклична верификација со целосно оптоварување, секоја единица обезбедува постојани висококвалитетни перформанси. Тој е широко применлив за склопување на нова енергетска компонента, ракување со автомобилски мали делови, прецизно грабање на работните парчиња 3C и сортирање на компоненти на апарати за домаќинство. Поддржувајќи го пробното купување на една единица и соработката за нарачки во големи серии, тој е опремен со целосни податоци за цртање 2D/3D, упатства за инсталација и техничка поддршка од далечина, значително намалувајќи го обемот на работа со склопување и калибрација на лице место и скратувајќи го циклусот на реновирање на интелигентни флексибилни производни линии за дискретни производствени претпријатија.
Образложение за интегрирано дизајнирање на модули
Со менувањето на производството кон режим на производство со повеќе различни и мали серии, повеќе автоматизирани производни линии бараат еден единствен индустриски робот за да заврши повеќе задачи за грабање.
Традиционално, системските интегратори купуваат диск за брзо менување и пневматски држач одделно, ги склопуваат заедно на роботската прирабница за време на теренското пуштање во работа.
Ова решение носи многу скриени проблеми:
1. Повеќе прирабници за спојување натрупуваат димензионални толеранции, деградирајќи ја севкупната точност на позиционирањето на повторувањата.
2. Изложените надворешни цевки за воздух претрпуваат оштетувања од триење за време на честите циклуси на менување на алатот.
3. Голема количина на работни часови се трошат за монтажа и калибрација на лице место.
Модулот N160 Robot Quick-Change Gripper е развиен за решавање на гореспоменатите практични точки на болка. JWGRIP интегрира механизам за заклучување со брзо менување, канал на колото за гас и паралелни челусти за држење во една компактна единица на модулот.
Целиот сет е поделен на:
① Основа од страната на роботот (трајно монтирана на прирабница на робот)
② Заменлив модул за фаќање од страна на алатот
По еднократната инсталација на основата од страната на роботот на роботската прирабница, роботот може да заврши автоматска замена на алатот со прицврстување на различни модули од страната на алатот без повеќекратно расклопување на прирабниците на лице место.
Стандардниот модул за брзо менување на роботот N160 во залиха покрива повеќе степени на сила на фаќање, што може да одговара на повеќето мејнстрим индустриски роботи со шест оски и роботи за соработка. За проекти со посебни услови, може да се активираат приспособени и OEM услуги. Без разлика дали се работи за пробно купување со мала серија или за нарачка на големо, клиентите можат да добијат поддршка по фабричка цена од нашиот фабрички канал за директно снабдување.

Дефиниција на производ и состав на јадрото
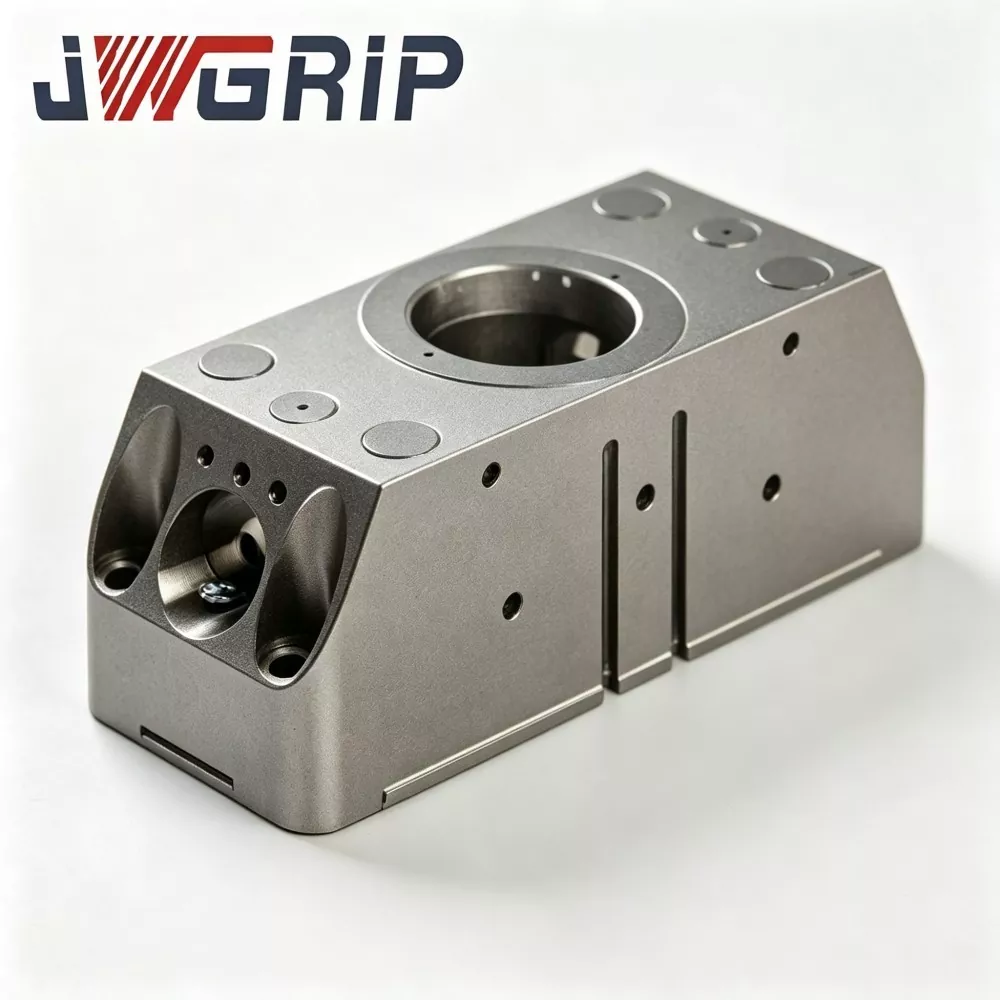
N160 Robot Quick-Change Gripper Module е интегриран роботски краен ефектор кој органски комбинира интерфејс за брзо менување на роботот и паралелна пневматска рачка. За разлика од дискретните компоненти на кои им е потребно секундарно склопување на локацијата на клиентот, секој N160 Robot Quick-Change Gripper Module го завршува склопувањето, дебагирањето на воздушното коло и цикличниот тест на перформансите во фабриката JWGRIP пред испораката.
Расчленување на составот на јадрото:
1. Главна основа од страна на роботот&Трајно фиксирана на излезната прирабница на роботот. Содржи: - Пневматски влезен канал - Механички заклучувачки склоп за возење - Вграден сензор за повратни информации за статусот
Оваа компонента останува монтирана на роботската рака без често расклопување.
2. Модул за држач на робот од страна на алат Заменлива работна единица, вклучувајќи: - Опрема за спојување од легура - Високопрецизни дупки за лоцирање на игличките - Вградени внатрешни премини за гас - Паралелни вилици за фаќање
За различни работни парчиња може да се подготват повеќе комплети модули од страната на алатот со различни профили на вилицата, сила на држење и удар.
Работен тек:
Кога роботот се преместува во станицата за одмор на алат, компримиран воздух ја придвижува механичката опрема за заклучување во основата од страната на роботот за да се вклучи со комплетот за пренос од страната на алатот. - Високопрецизните иглички за лоцирање го реализираат позиционирањето со голема прецизност - Внатрешните премини за гас комплетно пневматско поврзување за возење со држач - Сензорот го напојува сигналот за заклучување-отклучување во реално време назад до контролерот на роботот за да се реализира безбедносната контрола на блокирањето
Многу производители на N160 Robot Quick Change Gripper Module обезбедуваат само одвоени резервни делови, оставајќи им работа на склопувањето и контролата на толеранцијата за интеграторите. Нашиот интегриран дизајн ги пренесува повеќето ризици поврзани со склопувањето на производните врски во фабриката, намалувајќи ја неизвесноста за проектите на крајните корисници.
Основни перформанси и структурни карактеристики
1. Интегрирана модуларна структура за минимизирање на натрупувањето на толеранцијата
Напредниот N160 Robot Quick Change Gripper Module ја откажува средната преодна прирабница помеѓу дискот за брзо менување и фаќачот. Клучните површини кои одговараат се обработуваат и калибрираат во фабриката. Повторната прецизност на позиционирањето по приклучувањето може да достигне ≤±0,010 mm, обезбедувајќи стабилна прецизност на фаќање за сцени со високопрецизно склопување.
2. Вградено механичко самозаклучување и електрично заклучување на сигналот
Почитувајте ги барањата за механичка безбедност на CE. Дури и ако изворот на компримиран воздух е случајно отсечен во процесот на работа, механичките заби за заклучување сè уште ја одржуваат мрежната состојба за да се спречи паѓање на модулот од страната на алатот. Роботот може да изврши инструкции за движење само откако ќе добие „целосно заклучен“ сигнал за повратна информација од сензорот, со што ќе се реализира безбедносна заштита за работилници без екипаж.
3. Вграден внатрешен распоред на колото за гас
Каналите за гас се вградени во куќиштето на модулот наместо надворешните изложени цевки. - Го намалува ризикот од абразија на цевководот предизвикан од честото движење на алатот - Ја намалува веројатноста за неуспех за истекување воздух и олабавување на зглобовите при долгорочно циклично производство
4. Модуларен дизајн на делови за носење што лесно се одржува
Клучните потрошни компоненти, вклучително и запечатувачките прстени, водечките лизгачки блокови и ракавите со иглички за лоцирање, прифаќаат независен модуларен дизајн. Кога вршат редовно одржување, корисниците ги заменуваат само локалните делови за носење без да го одвојат целиот модул од роботската прирабница. Го скратува времето за одржување на опремата.
5. Компатибилност со широк опсег и флексибилна приспособена поддршка
Стандарден N160 Robot Quick Change Gripper Module во залиха се прилагодува на повеќето редовни индустриски роботи и роботи за соработка. Кога се соочувате со специјална форма на вилица, може да се реализира ултра-голем удар, специјален распоред на отворот за монтирање или барање за антикорозија, приспособена и OEM услуга.
6. Строга фабричка проверка пред испораката
Како професионален добавувач на модулот за брзо менување на роботот N160, секој готов производ мора да помине низ: откривање на сила на фаќање, проверка на воздушно непропустливост, цикличен тест за заклучување-отклучување илјадници времиња и цикличен тест за отворање-затворање.
Проверка на квалитет
1. Инспекција на дојдовни суровини
Хемиски состав и тест на цврстина за сурови прачки од легура на алуминиум и легиран челик; отфрли неквалификувана суровина.
2. ЦПУ груба обработка и завршна обработка
Куќиште на процесот, опрема за заклучување, основа на вилицата и компоненти за лоцирање. Строга контрола на толеранција на димензии.
3. Термичка обработка со вакуум и површинска обработка
Јадрото за заклучување и иглата за лоцирање на легура на челик за гаснење и затемнување за поголема цврстина и отпорност на абење; тврдо анодизирано куќиште од алуминиумска легура.
4. Прецизно мелење
За клучните поднични површини и дупките за игличките, гарантирајте грубост на површината и толеранција на димензиите.
5. Постапка на склопување
Склопете го склопот за заклучување, делови за лизгачки водилки, заптивни прстени и вграден сензор, комплетен внатрешен распоред на колото за гас.
6. Преттест на полуготов производ
Инспекција на воздушно затегнатост, калибрација на силата на фаќање, дебагирање на дејството и верификација на сигнал-повратна информација.
7. Тест за замор со циклично оптоварување
Секој завршен N160 Robot Quick Change Gripper Module извршува илјадници циклуси на заклучување-отклучување и отворање-затворање на држачот под симулиран работен товар. Неуспешните производи ќе бидат преработени.
8. Конечна проверка, означување со сериски број и складирање
Квалификуваните производи стануваат N160 Robot Quick-Change Gripper Module на залиха.
Мулти-индустриски апликациски сценарија
1. Склопување на компонента со нова енергија
Сложување батериски ќелии, ракување со модули, склопување конектор. Интегрираниот дизајн на модулот го избегнува натрупувањето на толеранцијата, обезбедувајќи прецизна позиција за грабање за компонентите со нова енергија со висока вредност.
2. Ракување со автомобилски мали делови
Моторни мали компоненти, сврзувачки елементи, пластични внатрешни делови. Брзата автоматска размена на алатки поддржува линии за склопување на автомобили со мешани серии.
3. 3C прецизно грабање на работното парче
Компоненти за мобилен телефон, обвивки за лаптоп, електронски конектори. ≤±0,010 mm прецизноста на повторното позиционирање ги задоволува барањата за високопрецизно склопување 3C.
4. Сортирање на компоненти на апарати за домаќинство
Пластични школки, метални држачи, компоненти на моторот. Повеќе модули на страната на алатот со различни профили на вилицата се прилагодуваат на различни геометрии на делови од апарати за домаќинство.
5. Општи флексибилни станици за автоматизација
Повеќеразновидни производствени линии со мали серии кои бараат еден робот да ракува со повеќе типови делови. Претходно склопениот интегриран модул во голема мера го скратува циклусот на пуштање во работа на станицата.
Клучни точки за инсталирање и пуштање во работа
1. Поставете ја главната основа од страната на роботот на прирабницата на роботот; затегнете ги завртките за монтирање строго следејќи ги вредностите на вртежниот момент наведени во официјалната документација. Избегнувајте прицврстување со прекумерен вртежен момент што може да предизвика микродеформација на основата на телото.
2. Подгответе ја станицата за одмор за алат за поставување на мирни модули за фаќање од страна на алатот. Гарантирајте ја точноста на позиционирањето на остатокот од алатот за поддршка на стабилно автоматско приклучување.
3. Целосно поврзување со пневматско коло за основата од страна на роботот; инсталирајте единица за регулатор на притисок на филтерот за воздух на предниот крај на влезот за компримиран воздух. Стабилизирајте го работниот притисок на воздухот во рамките на 0,5-0,7 MPa.
4. Поврзете го кабелот за сензорски сигнал со IO-портата за робот-PLC; проверете ја логиката за заклучување-статус-повратна информација-сигнал; конфигурирајте ја логиката на движење-преплетување на роботот: роботот нема да врши движење со голема брзина освен ако не се прими сигнал „целосно заклучен“.
5. Прво извршете рачна симулација на приклучување во режим на џогирање пред автоматско производство на циклус. Проверете ја мазноста на приклучокот, непропустливоста на воздухот и исправноста на повратните информации на сигналот. Елиминирајте ги ризиците од механички пречки.
6. Составете подрутини за промена на алатката-програма за роботи; дефинирајте безбедно растојание на приближување и параметри за брзина на приклучување. Избегнувајте силен судир со голема брзина помеѓу мастер-база и slave-модул.
Набавки и евалуација на проекти
Основна вредност на JWGRIP N160 Robot Quick Change Gripper Module:
① Интегриран дизајн со едно тело со спојување на интерфејс за брзо менување и паралелен држач, елиминирајќи го натрупувањето на толеранцијата на средната прирабница
② ≤±0,010 mm точност на позиционирање на повторување
③ Механичко самозаклучување + електричен сигнал со двоен безбедносен механизам, усогласен со CE
④ Вграден внатрешен распоред на колото за гас, избегнувајќи надворешно триење на цевката
⑤ Модуларни заменливи делови за носење, ниски трошоци за одржување
⑥ Матрица на производи со степен на повеќекратна сила, компатибилна со главните индустриски и колаборативни роботи
⑦ Внатрешно производство со целосен процес, строга циклична верификација пред испорака
Ги решава клучните тесни грла на станиците за автоматизација:
Кумулативна толеранција од расцепен диск со брзо менување + склоп на држач
Долго време на монтажа и калибрација на лице место
Абразија на надворешната воздушна цевка и дефект на истекување на воздухот
Безбедносен ризик од паѓање на алатот при губење на доводот на воздух
Високи трошоци за одржување од немодуларни делови за носење
Потсетници за евалуација на проектот:
1. Потврдете ја вистинската димензија на прирабницата на роботот и потребното номинално оптоварување (размислете за динамичкото оптоварување на ударот, а не само за статичката тежина на држачот + работното парче). Резервирајте соодветна безбедносна маржа.
2. Појаснете ги барањата за степенот на силата на фаќање, отворот на вилицата и профилот на вилицата за целните работни парчиња.
3. Потврдете го квалитетот на изворот на компримиран воздух и стабилноста на притисокот на работилницата; препорачајте комбинација на филтер за воздух и регулатор на притисок ако притисокот значително флуктуира.
4. Потврдете ја состојбата на IO-ресурсот на robot-PLC за прием на сигнал за заклучување. JWGRIP обезбедува бесплатна документација за електричен интерфејс.
5. Стандардните порибени верзии реализираат брза испорака; усвои приспособена / OEM услуга за специјална прирабница, специјален степен на запечатување (надградба на IP), специјални барања за профил на вилица или ултра голем удар.
Најчесто поставувани прашања
П1: Може ли N160 Robot Quick Change Gripper Module да реализира целосно автоматско менување на алатот без рачно расклопување на завртките?
Да. Модулот N160 Robot Quick Change Gripper реагира на пневматскиот контролен сигнал од роботскиот систем и автоматски го комплетира заклучувањето-отклучувањето. Логиката за размена на алатки може да се интегрира во програмата за роботи. Решетката за складирање алати за поставување на неактивен модули од страната на алатот треба да се подготви на лице место.
П2: Дали ми е потребна повторна калибрација на координатите од големи размери секогаш кога менувам модули од страната на алатката?
Под правилна состојба на инсталација, повторете ја точноста на позиционирањето ≤±0,010 mm. Повторната калибрација од големи размери е непотребна; малото дотерување може да се заврши при првичното пуштање во работа.
П3: Мојата роботска прирабница е нестандардна, дали можам да го усвојам N160 Robot Quick-Change Gripper Module?
Моделите со модул за брзо менување на робот N160 кои се во залиха одговараат на главните прирабници на роботите. За нестандарден интерфејс, приспособената и OEM услугата може да ја менува прирабницата за монтирање според цртежите на клиентите.
П4: Што се случува ако доводот на воздух се прекине случајно при движење на роботот?
Вградена е механичка самозаклучувачка структура. Дури и компримираниот воздух исчезнува, забите за заклучување продолжуваат да се спојуваат за да се спречи паѓање на модулот од страната на алатот. Дејството за отклучување може да се активира само кога сигналот за отклучување и валиден воздушен притисок постојат истовремено.
П5: Кој циклус на одржување треба да го следам за модулот за брзо менување на робот N160?
Под 24-часовно континуирано производство, проверувајте ги потрошните делови на секои 250 000 циклуси, исчистете ја површината на податоци и додајте маст против абење. Скратете го интервалот за одржување за работилницата со голема прашина.
П6: Дали N160 Robot Quick Change Gripper Module може да работи во работилница склона кон прскање?
Стандардната верзија достигнува степен IP53, погодна за обична работилница. За опкружување склоно кон прскање, висока влажност и малку корозивно, изберете го приспособениот N160 Robot Quick-Change Gripper Module со надградено запечатување и третман против корозија.
Испрати барање
Контакт Инфо
-
Адреса
Бр. 44, патот за претприемништво Данинг, град Хумен, град Донггуан, провинција Гуангдонг, Кина
-
тел
-
Е-пошта
Добредојдовте да испратите барање до JWGRIP. Нашиот професионален технички и продажен тим ќе обезбеди бесплатен избор на тела, приспособен дизајн на решенија и точна понуда.

Вести Препораки