Македонски
- English
- Español
- Português
- русский
- Français
- 日本語
- Deutsch
- tiếng Việt
- Italiano
- Nederlands
- ภาษาไทย
- Polski
- 한국어
- Svenska
- magyar
- Malay
- বাংলা ভাষার
- Dansk
- Suomi
- हिन्दी
- Pilipino
- Türkçe
- Gaeilge
- العربية
- Indonesia
- Norsk
- تمل
- český
- ελληνικά
- український
- Javanese
- فارسی
- தமிழ்
- తెలుగు
- नेपाली
- Burmese
- български
- ລາວ
- Latine
- Қазақша
- Euskal
- Azərbaycan
- Slovenský jazyk
- Македонски
- Lietuvos
- Eesti Keel
- Română
- Slovenski
- मराठी
- Srpski језик

Професионален производител на роботи за брза промена Gripper серија за индустриска автоматизација
Како добавувач на реконструкција фокусиран на автоматизација на серијата Robot Quick Change Gripper,JWGRIPиспорачува адаптери за спојување на фиоки, модули за фаќање на крајот на роботи и зглобни рачки за грабање со тестирање на механички замор и стандардизирано производство на серија за CNC работилници и интегратори за автоматизација кои бараат делумна автоматизација додека ја одржуваат постоечката работна инфраструктура за рачна работа. Овој хардвер за префрлување од страна на роботот ги отстранува големите бариери за надградба без целосна замена на тела. Спарено со UPC серијата за позиционирање нулта точка иСерија палети со нулта точка, создава комплетни автоматизирани работни текови за ракување со материјали за непречено пренесување на работното парче помеѓу станици со роботи и станици за рачно поставување. Строгите механички контроли за толеранција на механичко заклучување и позиционирање на игличките се применуваат во масовното производство за да се гарантира долгорочна стабилност на лоцирањето при мешани услови на производство со рачна автоматизација.
Порака за дефект
Голем број машински работилници веќе поседуваат зрели системи за рачна опрема. Кога менаџерите на погоните планираат да воведат роботско ракување, тие често претпоставуваат дека само купувањето на роботска рака ќе донесе резултати од производството што ќе ги изгасне. Во реалноста, телата на роботите се само уреди за извршување на движење. Без усогласен хардвер за префрлување на краен ефектор, роботите не можат со сигурност да ги грабнат, подигнат и лоцираат постоечките палети и тела на местото на производство.
Какви негативни последици доаѓаат од слабо усогласениот хардвер за фаќање роботи?
За време на движењето на роботот со голема брзина, може да се појават лабава спојка, положба на офсет за фаќање или случајно паѓање на палетата. Многу проекти за автоматизација имаат ниско време на работа не поради дефекти на контролорот на роботот, туку поради некомпатибилниот хардвер за поврзување помеѓу роботската прирабница и носачите на работното парче.
Како да ги зачувате постоечките работни текови за рачно поставување откако ќе додадете хардвер за роботи?
Многу шеми за трансформација на рана автоматизација ги принудуваат работилниците да изберат целосно автоматски режим и да ја напуштат пригодната рачна интервенција. Во реалниот свет мешано производство во мали серии, операторите сè уште треба рачно да ги вчитаат празнините во специјална форма, да ги проверат полупроизводите делови или да се справат со расклопување на работното парче во итни случаи.
Дали хардверот за префрлување на роботите се применува само за целосно масовно производство без надзор?
Ова е вообичаено недоразбирање. Исто така, дава голема вредност за полуавтоматски работилници во хибриден режим. Операторите можат да ја завршат сложената рачна подготовка офлајн, а роботите ја преземаат одговорноста за повторливите задачи за транспорт на палети.
Функционални разлики
Спојување на фиоката за робот за брзо менување: оваа средно поврзувачка компонента воспоставува стабилна механичка поврзаност помеѓу модулите за фаќање и целните палети. Апсорбира мали отстапувања на положбата генерирани од грешки во позиционирањето на движењето на роботот, избегнувајќи крути оштетувања од судир помеѓу механичките структури за време на циклуси на пренос со голема брзина.
Модул за брзо менување на робот N160: Овој модул монтиран на јадрото на прирабницата служи како основна единица инсталирана директно на излезната прирабница на роботот. Обезбедува стандардизиран интерфејс за заклучување за последователни краци за грабање, овозможувајќи брза замена на различни крајни алатки без постојано менување на параметрите на програмата на роботот.
N160 Рак за поврзување со шарки за роботска држач за брзо менување: подвижна извршна рака која физички контактира со надворешните контури на палетата. Неговиот структурен преглед е оптимизиран според геометријата на рабовите на палетата, обезбедувајќи стабилна сила на фаќање во стилот на завиткување. Го спречува лизгањето при забрзување и забавување при движење на траекторијата на роботот.
Основни индикатори за евалуација
Како да потврдите дали номиналното оптоварување одговара на реалните барања за производство?
Корисниците не можат само да се однесуваат на податоци за номинално оптоварување со робот-рака. Тие треба да ја пресметаат вкупната тежина вклучувајќи го модулот за фаќање, рачката за поврзување, палетата, тела и суровото работно парче. Надминувањето на композитното оптоварување ќе го забрза механичкото абење и ќе предизвика скриени ризици од паѓање.
Зошто прецизноста на повтореното позиционирање на дејството за фаќање е подеднакво важна како и прецизноста на чак во нулта точка?
Дури и ако чашите од страната на машината поседуваат прецизност на ниво на микрони, ако роботот за фаќање произведува големо отстапување на положбата за време на собирањето и поставувањето на палети, целокупната точност на системот ќе биде значително намалена. Грешката за позиционирање на страната на фаќачот ќе биде пренесена на целата јамка за прицврстување.
Кои фактори на животната средина треба да се земат предвид за хардверот од роботи?
Крајните ефектори на роботите работат во периферните зони на машински алати, испрскани со течност за ладење, метални чипови и магла за масло. Површинската обработка на хардверот и перформансите на запечатување мора да се спротивстават на корозија и заглавување на чипови во положбите на движење на зглобовите.
Како да се реализира беспрекорно приклучување со периферен хардвер со нулта точка?
Кои предуслови се потребни за соработка со UPC Zero Point Positioning Series?
Одржувајте конзистентни димензии за грабање на надворешната контура за целните палети. Геометријата на кракот за поврзување на шарката мора да одговара на структурата на рабовите на палетата од серијата UPC, така што роботите можат да завршат стабилно дејство за берење за палети компатибилни со роботи.
Какви придобивки носи усогласувањето со серијата палети со нулта точка?
Со адаптерот за спојување на фиоката, роботите можат да ракуваат и со обични рачно користени палети. Продавниците не треба да ги заменат сите постоечки палети за да реализираат полуавтоматска трансформација, заштитувајќи ги претходните хардверски инвестиции.
Кои скриени ризици треба да се избегнуваат при работењето во хибриден режим?
Спречете мешана употреба на палети со различни надворешни димензии во една работна површина на роботите. Различните големини на контурите ќе предизвикаат неправилни позиции за фаќање. Строго управување со класификацијата на палети треба да се врши на лице место.
Хардверски материјал и карактеристики на процесот
Главните структурни тела на модулите за фаќање и краците за поврзување прифаќаат легиран челик со висока цврстина. Површините за контакт со клучеви и заклучување добиваат гаснење со карбуризирање и прецизно мелење. Секоја готова компонента поминува повторено тестирање за циклично замор со ослободување пред пратката. Структурната деформација е строго контролирана при оценети услови за целосно оптоварување.
Димензиите на поврзувањето на прирабниците ги следат стандардните стандарди за интерфејс за индустриски роботи. Положбите на дупките за вградување на клучевите ја одржуваат заменливоста, намалувајќи ја работата на секундарната модификација за време на инсталацијата на лице место.
Услугите за приспособување прилагодени опфаќаат прилагодување на ударот за грабање, специјални плочи за конверзија на прирабници и површинска обработка против абење, за да одговараат на нестандардни контури на палети и различни марки на роботи.
Забелешки за апликацијата
Компонентите за фаќање од страна на роботот имаат чести удари од забрзување-забавување за време на секој циклус на движење. Акумулацијата на чиповите во зглобовите на шарките ќе ја зголеми отпорноста на движење и ќе создаде поместување на грабање. Периодичното чистење и подмачкување на зглобовите мора да се вклучат во дневните контролни листи за одржување на опремата. Континуираното работење без рутинско одржување постепено ќе ја влошува стабилноста на грабање, дури и за добро дизајнираните компоненти за автоматизација.





- View as

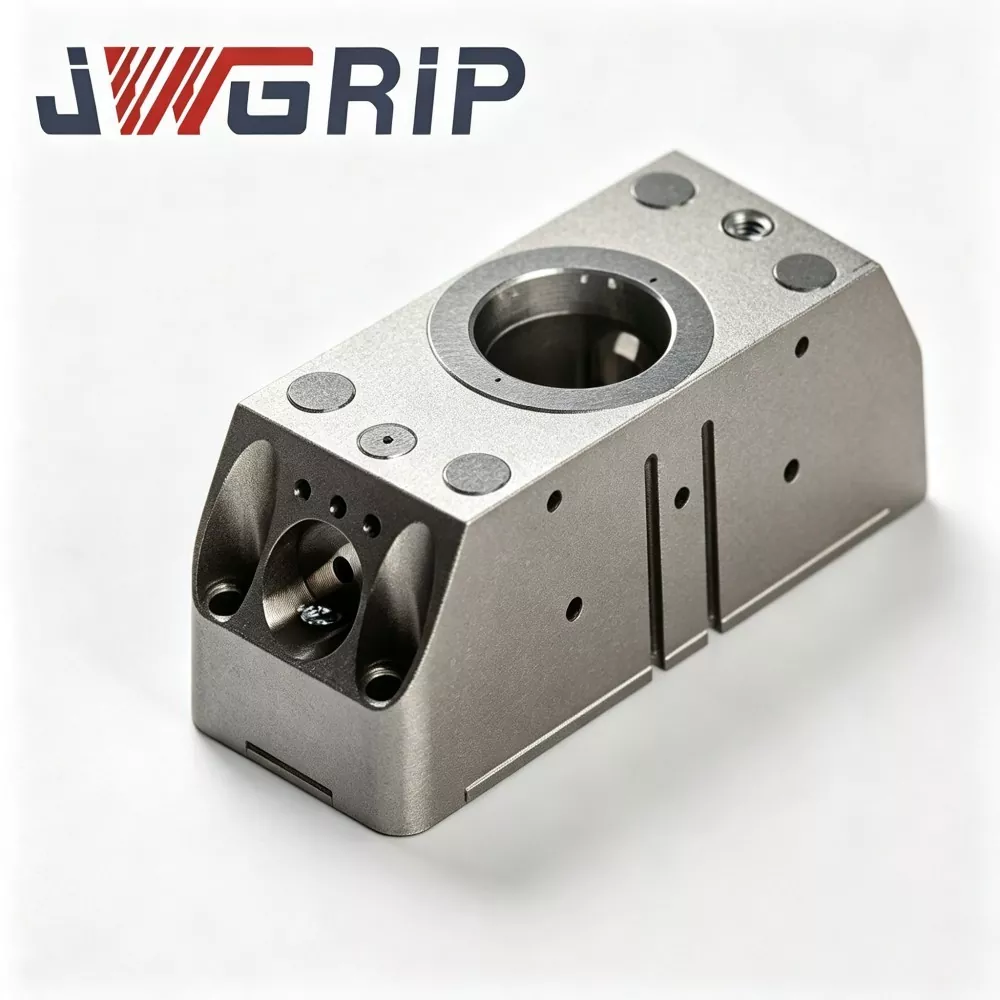
Рака за поврзување на шарките N160 за роботска држач за брзо менување
JWGRIP е професионален производител и добавувач на N160 Hange Linkage Arm for Robot Quick Change Gripper во Кина, обезбедувајќи услуга Factory Direct со стандардни производи целосно на залиха за поддршка на глобалното распоредување на проекти за автоматизација и одржување на работилницата. Тоа е компонента за клацкање со шарки за пренос на сила со високи перформанси, специјално дизајнирана за модулите за брзо менување на роботи од серијата N160. Тој ја интегрира оптимизираната структура за пренос на сила и интегрираната технологија за формирање на топло ковање во една функционална единица, служејќи како клучен кинематички дел што ја претвора линеарната движечка сила на клипот во движење за стегање со нишање на вилицата на фаќачот.
N160 роботски модул за брзо менување грипер
JWGRIP е професионален производител и добавувач на N160 Robot Quick Change Gripper Module во Кина, поддржувајќи набавки за масовни нарачки и обезбедувајќи вистинска фабричка цена за глобалните партнери во проектот за автоматизација. Тоа е новонадградена интегрирана роботска единица за извршување на крајот на раката, специјално дизајнирана за модерни флексибилни производствени линии без екипаж. Иновативно интегрирајќи пневматски паралелен држач и интерфејс за брзо менување робот во едно модуларно тело, ја елиминира потребата од посебни дискови за брзо менување и независно склопување на држач, што не бара дополнителни повеќеслојни прирабници за поврзување или преодни додатоци.
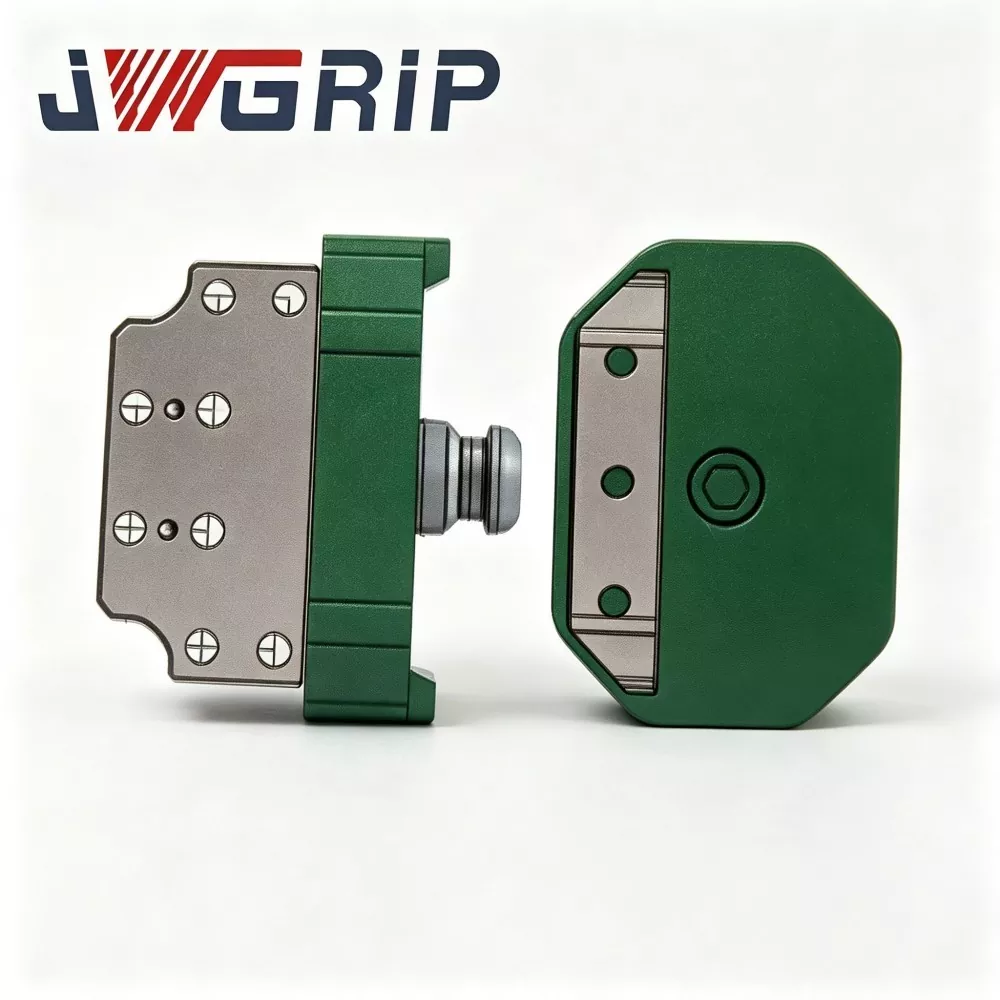
Спојка за фиока за роботско брзо менување
JWGRIP е производител и добавувач на професионална спојка со роботска лента за брзо менување во Кина. Тоа е напредна интегрирана роботска компонента за префрлување на краен ефектор, специјално дизајнирана за флексибилни автоматизирани производствени линии без екипаж. Интегрира структурна конфигурација од легиран челик со висока цврстина и процес на прецизно мелење во една единица, реализирајќи целосно автоматско префрлување на алатот со роботи без рачна интервенција при замена на држачите, фиоките и другите крајни алати.
JWGRIP е професионален Серија роботи за брзо менување Gripper производител и снабдувач во Кина. Срдечно ви посакуваме добредојде на големопродажни производи со висок квалитет по конкурентна цена од нашата фабрика.
Вести Препораки