Македонски
- English
- Español
- Português
- русский
- Français
- 日本語
- Deutsch
- tiếng Việt
- Italiano
- Nederlands
- ภาษาไทย
- Polski
- 한국어
- Svenska
- magyar
- Malay
- বাংলা ভাষার
- Dansk
- Suomi
- हिन्दी
- Pilipino
- Türkçe
- Gaeilge
- العربية
- Indonesia
- Norsk
- تمل
- český
- ελληνικά
- український
- Javanese
- فارسی
- தமிழ்
- తెలుగు
- नेपाली
- Burmese
- български
- ລາວ
- Latine
- Қазақша
- Euskal
- Azərbaycan
- Slovenský jazyk
- Македонски
- Lietuvos
- Eesti Keel
- Română
- Slovenski
- मराठी
- Srpski језик






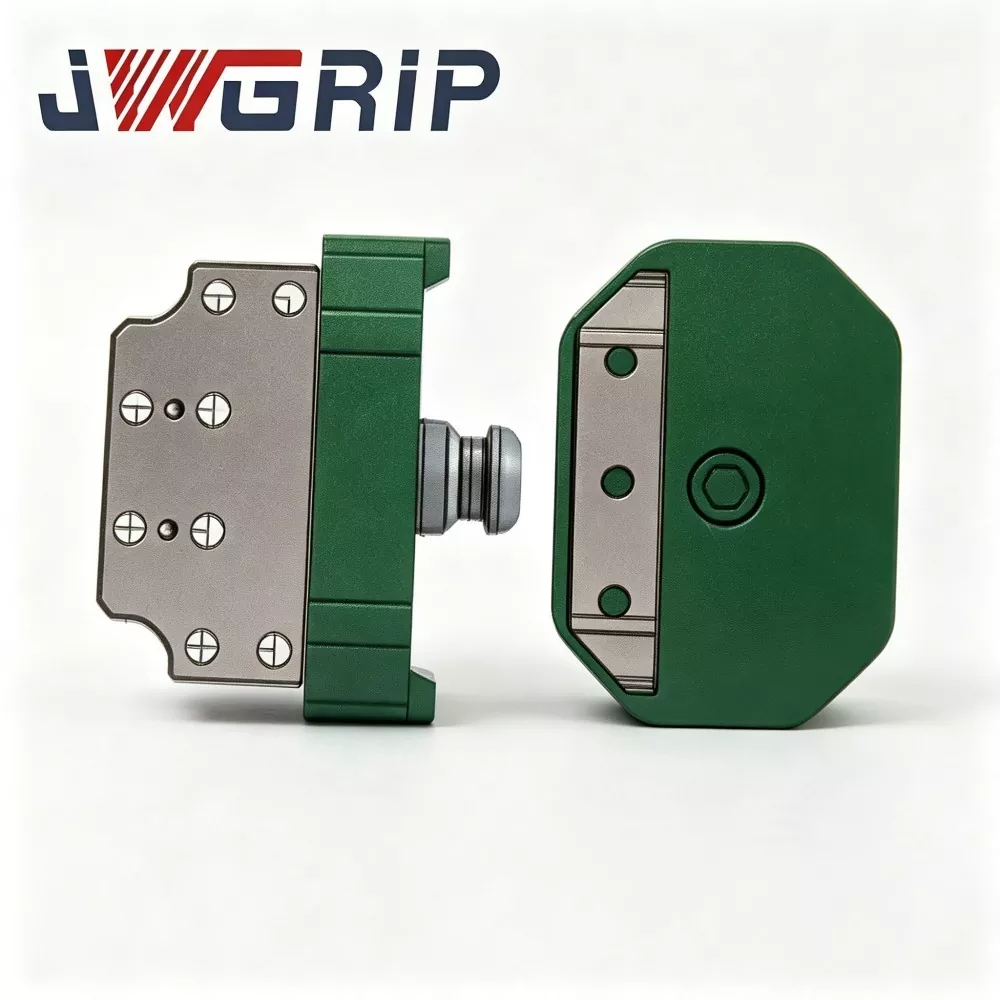
Спојка за фиока за роботско брзо менување
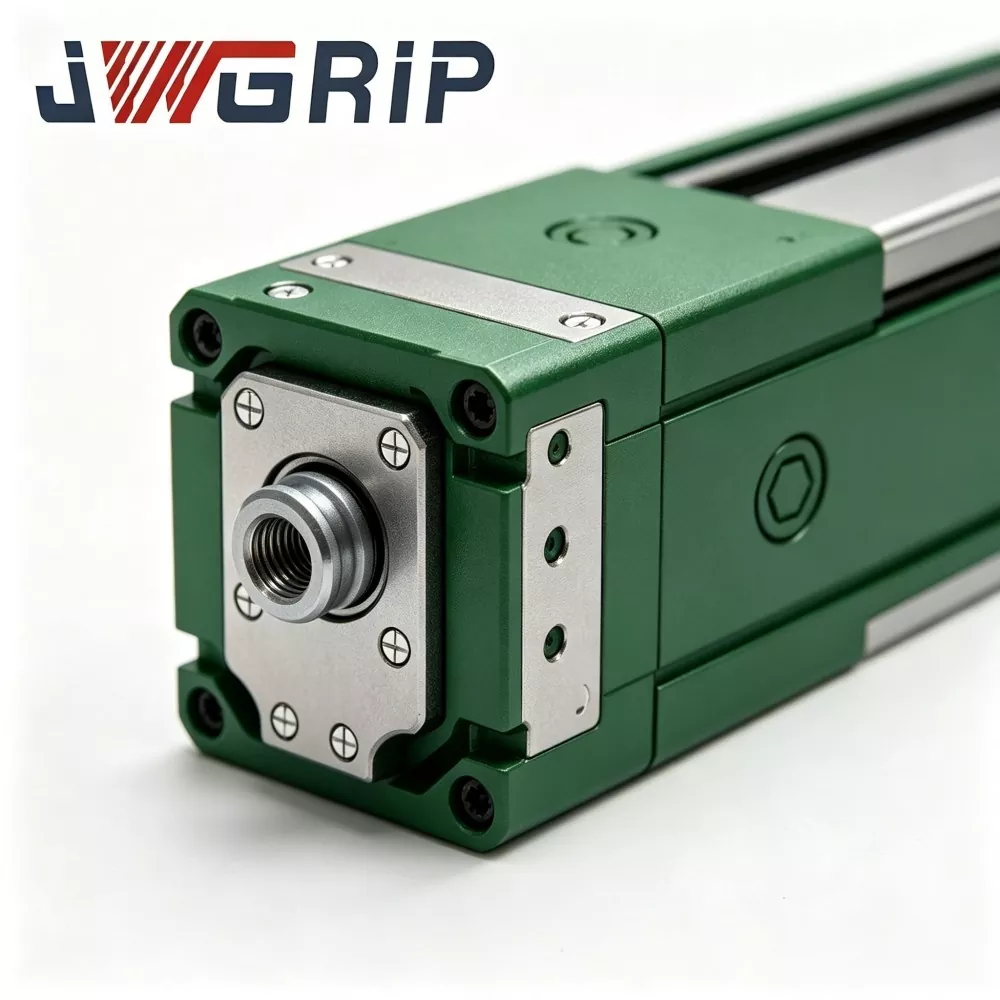
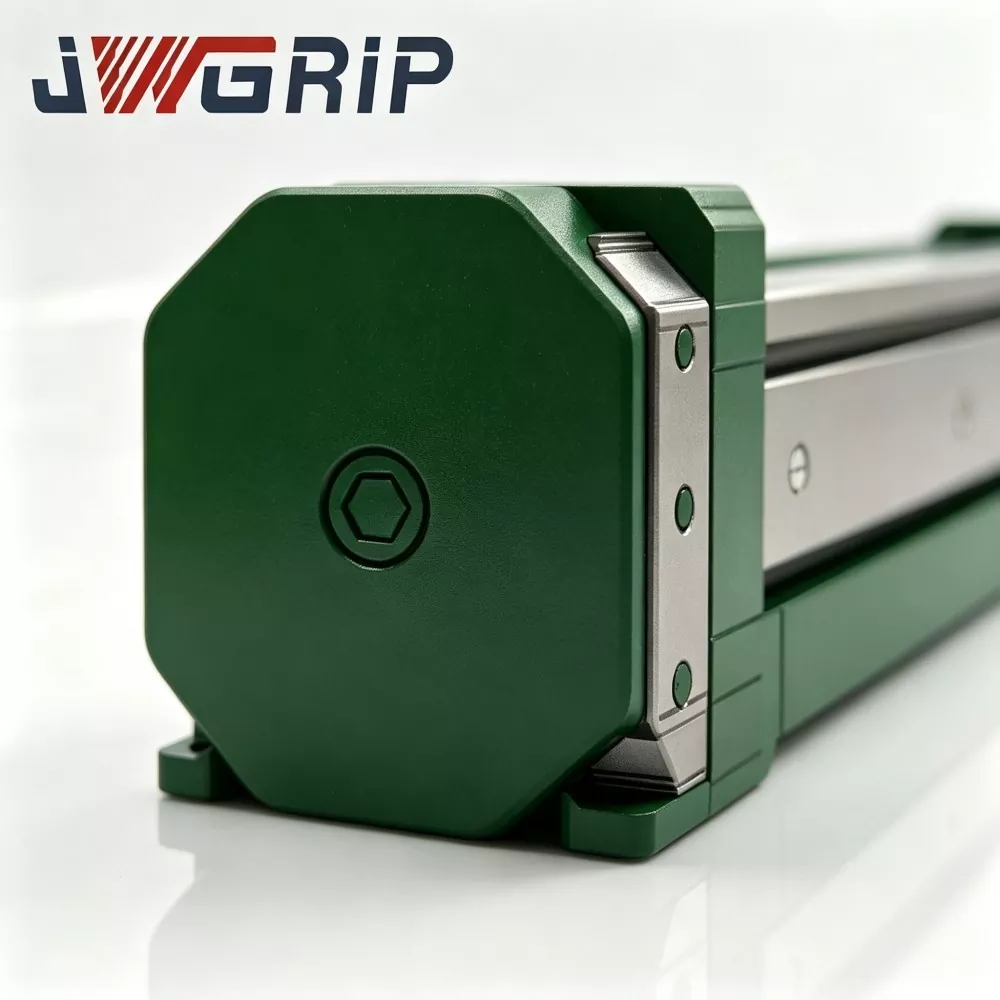
JWGRIP е производител и добавувач на професионална спојка со роботска лента за брзо менување во Кина. Тоа е напредна интегрирана роботска компонента за префрлување на краен ефектор, специјално дизајнирана за флексибилни автоматизирани производствени линии без екипаж. Интегрира структурна конфигурација од легиран челик со висока цврстина и процес на прецизно мелење во една единица, реализирајќи целосно автоматско префрлување на алатот со роботи без рачна интервенција при замена на држачите, фиоките и другите крајни алати.
Оваа роботска спојка за брзо менување на фиоката за фаќање со високи перформанси има ултра ниска грешка при повторување на позиционирањето, одлични перформанси против замор и ултра долг работен век и поддржува повратни информации од сигналот за автоматско заклучување и отклучување за да се задоволат барањата за интелигентно работење на беспилотното производство. Строго произведен преку инспекција на суровините, прецизна CNC обработка, професионална термичка обработка и процес на стврднување на површината, секоја спојка подлежи на сеопфатно тестирање на перформансите на готовиот производ и континуирана циклична верификација на вчитување, во согласност со CE стандардите за механичка безбедност.
Обезбедува стабилни и конзистентни механички перформанси во долгорочни сценарија за циклично префрлување. Широко компатибилен со моделите на индустриски роботи со повеќе брендови, тој опширно се применува во склопување батерии за нова енергија, производство на електроника 3C, склопување автоделови и работилници за интелигентно логистичко сортирање. Поддржувајќи го професионалното обезбедување на техничко цртање, консултации на лице место и целосно технички насоки по продажбата, ефективно го скратува циклусот на имплементација на проектите за реновирање на флексибилни производни линии за роботи за глобалните индустриски клиенти.
Основен работен механизам Вовед
Спојката за фиока за брзо менување на роботот е наменска компонента за интерфејс за брзо менување на крајот на роботот, која главно се користи за брзо префрлување помеѓу модулите за фаќање роботи и модулите на фиоката што носат материјал.
Без оваа спојка, секоја замена помеѓу фиоката и држачот бара запирање на производната линија, рачно отстранување на завртките, прилагодување на податоците и калибрација на координатите. Една промена на алатката може да потроши 10-30 минути и значително да ја намали вкупната ефективност на опремата (OEE) на автоматизираните линии.
Спојката се состои од два склопови на јадра:
1. Основа од страната на роботот (главна страна): Трајно фиксирана на прирабницата на роботот.
2. Адаптер од страната на алатот (страна на робот): Одделно монтиран на секоја држач и секоја фиока.
Работен тек:
1. Роботот се преместува во приклучната станица и ја доближува основата од страната на роботот до целниот адаптер од страната на алатката (фатник или фиока).
2. Компресираниот воздух ги поттикнува вградените заби со механичко заклучување да се заглават, со што се комплетира механичкото заклучување.
3. Пиновите за лоцирање со голема прецизност и дупките за лоцирање овозможуваат прецизно повторено позиционирање. Вградените пневматски премини автоматски ги поврзуваат гасните кола од страната на алатот за напојување со вакуум или пневматски стисок.
4. Внатрешниот сензор го враќа сигналот за статусот на заклучување во реално време до системот за контрола на роботот. Роботот ги извршува следните задачи за ракување само откако ќе прими сигнал за потврда „заклучено на место“, спречувајќи случајно паѓање на работното парче предизвикано од нецелосно заклучување.
5. Кога е потребна размена на алатки, роботот дава сигнал за отклучување; воздушното коло ослободува притисок; механичко заклучување на забите; роботот се оддалечува од моменталната алатка и се приклучува со следниот целен краен ефектор.
На повеќето дискови за општа намена за брзо менување што не се достапни на полица, им недостига структурна оптимизација за мешани услови на наизменично оптоварување на мешунките за фаќање. Алатката во фиоката генерира ексцентрично оптоварување на голема површина додека компактните држачи обезбедуваат концентрирано оптоварување; повторената алтернација го забрзува абразијата на податокот-површина. Надоврзувајќи се на стотиците проектни искуства со робот-станица-доградба, JWGRIP ја оптимизира распределбата на товарот и конструкцијата за заштита на податоци на оваа спојка за да одржи долгорочна стабилност на позиционирање при наизменични циклуси на ексцентрично оптоварување и концентрирано оптоварување.
Типична Оперативна анализа на точки на болка
Фабриките кои користат мешано ракување со повеќе алатки (фио + фаќач) преку индустриски роботи обично се соочуваат со следниве тесни грла со обични решенија за брзо менување:
1. Долго време на прекин на рачна промена на алатот Честото расклопување/склопување на завртките, прилагодувањето на податоците и рекалибрацијата на координатите заземаат голем дел од времето на производство, го намалуваат ОЕЕ и го ограничуваат излезниот капацитет на автоматизираните станици.
2. Флуктуација на точноста на положбата предизвикана од човечкото работење Квалитетот на рачното усогласување во голема мера зависи од владеењето на операторот. Отстапувањето на положбата се акумулира по повеќе циклуси за замена на алатот и ја нарушува конзистентноста на склопот.
3. Безбедносните ризици во сценаријата за рачна замена на алатки Рачната интервенција во близина на подвижниот крај на роботот создава опасност од судир-повреда при повторени операции за менување алатки.
4. Предвремено абење на податочната површина при услови на наизменично оптоварување Дисковите за брза промена за општа намена се дизајнирани за крајни ефектори од еден тип. Алтернацијата помеѓу фиоки со големо ексцентрично оптоварување и држачи со концентрирано оптоварување го забрзува абразијата на површината за лоцирање, што доведува до опаѓање на прецизноста на повторено позиционирање и често одржување.
5. Недоволен безбедносен механизам за повратни информации за сигналот Некои евтини единици за брза промена немаат повратни информации за статусот на заклучување во реално време. Роботот може да изврши движење во услови на нецелосно заклучување и да предизвика несреќи со паѓање на работниот дел.
JWGRIP роботот за брзо менување на спојката со фиока за фаќање, адресира горенаведените точки на болка преку пет основни мерки за дизајн: посветена конструкција за носење оптимизирана оптимизирана со мешано оптоварување, механизам против паѓање со механичко поврзување, повратни информации од сензорот за статус на заклучување во реално време, делови за носење со модуларен заменлив 3 мат 2 степен на повеќе производи кг.
Состав на модул
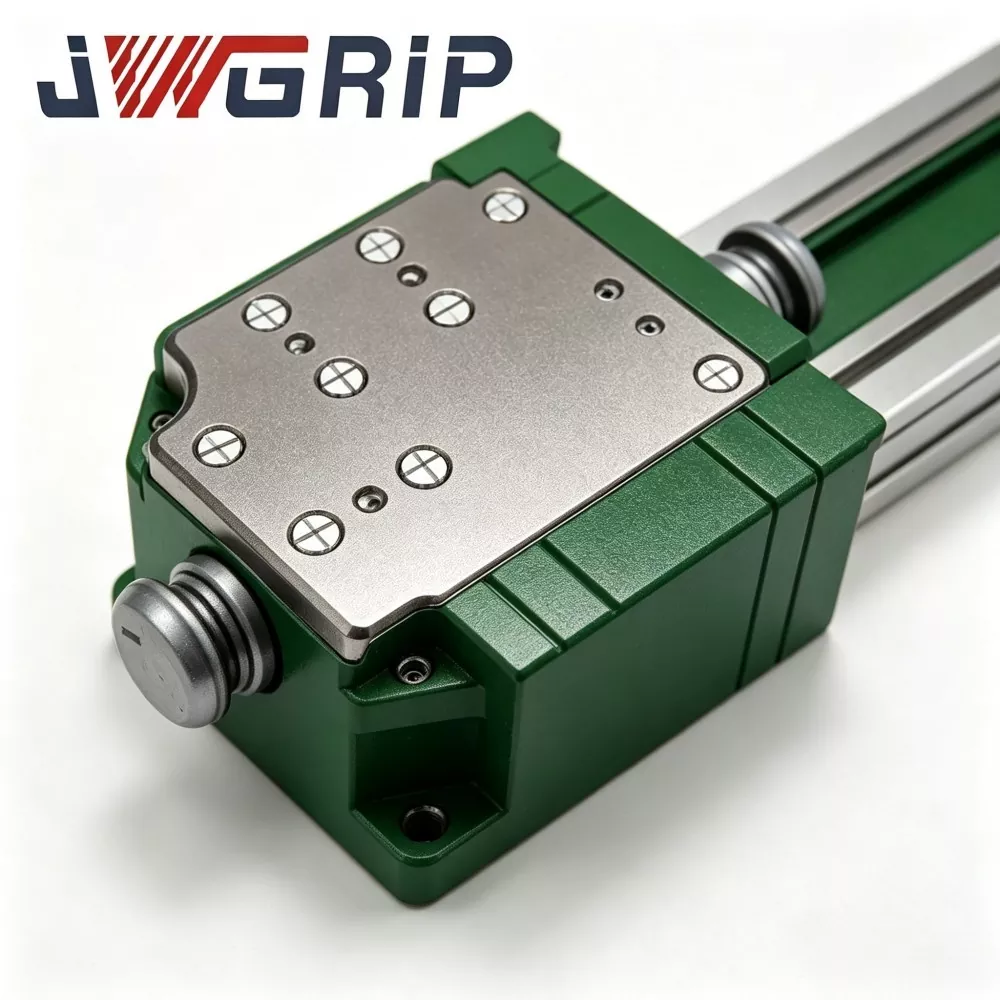
JWGRIP Роботот за брзо менување на фиоката за спојување се состои од шест клучни функционални модули:
① Склопување на основната основа од страна на роботот
② Склопување на робот-адаптер од страна на алатката
③ Група за заклучување со механичко спојување (безбедносна структура против паѓање)
④ Комплет за позиционирање на иглички за лоцирање и дупка со висока прецизност
⑤ Интегриран вграден склоп со пневматски премин
⑥ Сензор за откривање статус на заклучување и излезна единица на сигнал
Структурен опис
1. Склоп на главната основа од страна на роботот Главната монтажна основа фиксирана на прирабницата на роботот; легура-челик со висока цврстина, обработени за ослободување од стрес и прецизно мелени површини за спојување на клучот. Носи композитни динамички оптоварувања што се пренесуваат од крајните ефектори од страната на алатот.
2. Склопен адаптер од страна на алатот Поврзувачка плоча на крајот на алатот, посебно инсталирана на секоја држач и секоја фиока. Се совпаѓа со главната основа во димензијата на приклучување, податокот-површина и интерфејсот на гас-колото.
3. Група за заклучување со механичко поврзување Пневматски активирани механички заби-заби. Остварува позитивно механичко вклучување по приклучувањето. Дури и ако пневматското напојување не се случи случајно, механичкото блокирање ја задржува заклучената состојба за да спречи паѓање на алатот, исполнувајќи ја пасивната безбедносна заштита согласно CE.
4. Високопрецизниот комплет за лоцирање и лоцирање на дупките. Специјално оптимизираната носечка черупка го забавува абењето предизвикано од наизменични циклуси на ексцентрично оптоварување / концентрирано оптоварување.
5. Интегриран вграден склоп со пневматски премин Вградени запечатени канали за гас-коло во внатрешноста на главните и slave страните. Автоматски го комплетира пневматското поврзување за време на приклучувањето, обезбедувајќи компримиран воздух за пневматски држачи или вакуумски фиоки без дополнителен распоред на надворешни цевки.
6. Сензор за откривање статус на заклучување и единица за излез на сигнал Сензорот од авионот ја детектира вистинската состојба на механичко заклучување и го емитува сигналот за префрлување кон системот за робот-PLC. Логиката за движење на роботот може да се конфигурира да дозволува движење само по добивањето на „целосно заклучен“ сигнал за потврда.
Основни технички предности
1. Структура оптимизирана со мешано оптоварување за сценарија на наизменично заменување со фаќање на фиоки
Повеќето дискови за брзо менување достапни на пазарот се насочени кон крајните ефектори од една категорија. Оваа спојка го зајакнува носечкиот прстен и структурата на черупка за лоцирање на иглата за честа промена помеѓу фиоки со голема површина и компактните држачи. Го ублажува абразијата на површината на податоци под наизменично ексцентрично и концентрирано оптоварување. Потврдено со теренски проекти: над 1 милион стабилни циклуси на приклучување под номинално оптоварување 24-часовно циклично производство.
2. ≤±0,008 mm прецизност за повторување на позиционирањето за конзистентност на склопот
Усвојува навлаки за лежишта од легура со висока прецизност и иглички за лоцирање со завршено брусење. По замената на фиоката-фаќање, координатите на робот-програмата не бараат рекалибрација од големи размери, што драстично го намалува обемот на работа за дебагирање на инженерите на лице место. Од клучно значење за сценарија со висока прецизност, како што се натрупување на батерии со нова енергија и склопување на компоненти 3C.
3. Двоен безбедносен дизајн: механичко самопреклопување + повратни информации за статусот на електричната брава
Пасивното механичко поврзување ја задржува состојбата на блокирање при случајно губење на доводот на воздух за да се избегне ненадејно одвојување на алатот. Роботот-контролер може да изврши движење само откако ќе добие „целосно заклучен“ електричен повратен сигнал. Овој механизам за двојна безбедност со сертификат CE ги елиминира големите безбедносни опасности за работилниците без екипаж.
4. Модуларна архитектура на делови за носење за евтино одржување
Клучните потрошни компоненти, вклучително и навлаките со иглички за лоцирање и заптивните прстени, имаат поделен модуларен дизајн. Корисниците можат да заменат само локални делови за носење без да ја демонтираат главната основна основа од роботската прирабница. Го скратува времето на прекин на опремата и ги намалува трошоците за долгорочно одржување. Комплетите за резервни делови може да се испорачаат заедно со понудата за главниот дел.
5. Матрица за номинално оптоварување со широк опсег и компатибилност со брендови со повеќе роботи
Залиха-производ номинален товар покрива 3 kg-120 kg. Димензиите на прирабниците за монтирање ги следат стандардните стандарди за роботи-индустрија, компатибилни со ABB, FANUC, KUKA, YASKAWA и домашните кинески брендови на роботи. Поддржува поврзување со вакуумски фиоки, механички држачи, пневматски челусти и други крајни ефектори. Прилагодено дизајнирана модификација на прирабница, оптоварување или структура на заптивање е достапна за посебни барања.
6. Целосно производство и комплетна услуга за инженерска поддршка
Основните процеси вклучувајќи скрининг на суровини, термичка обработка, прецизна обработка и циклично тестирање на готовиот производ се завршени во фабриката JWGRIP, без аутсорсинг на основните процеси. Инженерскиот тим обезбедува 2D/3D цртежи, прирачници за инсталација и предлози за поставување параметри за крајните корисници.
Мулти-индустриски апликациски сценарија
1. Линии за склопување на батерии и модул за складирање енергија со нова енергија
Во работилниците за модули на литиум-јонски батерии, еден робот треба наизменично да се менува помеѓу вакуумската вшмукувачка фиока за транспорт на модулот и механичката држач за задачи за затегнување на тела. JWGRIP спојката реализира автоматско менување на алатки без екипаж. Времетраењето на менувањето на алатот се намалува од рачно 15 минути на автоматско 3 секунди, со што нагло се намалува времето на прекин на производната линија предизвикана од замена на алатот. Повеќе производители на опрема за складирање енергија во Јужна Кина го усвоија ова решение.
2. 3C-Electronic-Product Assembly производни линии
За станиците за склопување на компоненти за мобилни телефони и тетратки, спојката со лесно оптоварување (3-10 kg) соработува со фиоки за материјали со мала големина и минијатурни пневматски фатени. Високопрецизното приклучување го избегнува отстапувањето на склопувањето предизвикано од менувањето на алатот, поддржувајќи континуирано склопување со голема брзина на прецизни електронски компоненти.
3. Работилници за автоматско склопување со компоненти за автомобили
Производството на автоделови бара од роботите да ракуваат и со фиоки со масовен материјал и со позиционирани држачи за стегање. Спојката од средно до тешко оптоварување (25-120 kg) презема чести задачи за менување на алатот.
4. Станици за автоматско сортирање на интелигентна логистика
На автоматизираните работилници за сортирање на материјали, роботот наизменично се менува помеѓу послужавник за транспорт со цела кутија и држач за собирање на едно парче. Еден робот реализира мултифункционална работа, намалувајќи ја вкупната инвестиција на системи за автоматско сортирање.
Работен тек на производство и рамка за контрола на квалитет
JWGRIP имплементира ISO 9001:2015 систем за управување со квалитет низ целиот синџир на производство. Внатрешната опрема вклучува центри за обработка на ЦПУ, печки за термичка обработка на висока температура, машини за прецизно брусење, инструменти за металографска инспекција, сеопфатни тест-клупи со циклично оптоварување и капацитети за тестирање со прскање со сол. Целата обработка на основните компоненти е завршена внатрешно наместо да се набавуваат готови аутсорсинг-делови.
Комплетен производствен работен тек:
1. Инспекција на влезната суровина: Материјалот за прачка од легиран челик добива анализа на хемискиот состав и тестирање на цврстина; несоодветните суровини се отфрлаат пред да влезат во производство.
2. Груба обработка и завршна обработка со CNC: Обликување на главното тело, куќиштето со локализирање на пиновите и компонентите со заклучување на забите преку високопрецизна CNC опрема.
3. Термичка обработка со вакуум и стврднување на површината: Клучните носечки компоненти поминуваат низ гаснење и калење за да ја подобрат цврстината и перформансите против абење.
4. Процеси на прецизно мелење:Критичните површини на податоци и дупките за лоцирање добиваат фино брусење за да се исполнат строгите барања за толеранција на димензии и грубост на површината.
5. Склопување на компоненти и пуштање во работа со пневматско коло:Склопете ги забите за заклучување, елементите за заптивање и сензорските единици; изврши внатрешен тест за непропустливост на гас-колото.
6. Тестирање со циклично оптоварување со целосна функција: Секоја завршена спојка работи илјадници пати за циклична симулација за заклучување-отклучување во услови на номинално оптоварување; проверете ја прецизноста на повторено позиционирање, непропустливоста на воздухот и сигурноста на повратните информации на сигналот; неквалификуваните единици се враќаат на преработка.
7. Конечна инспекција и ласерско означување: Проверка на димензии, преглед-инспекција, ознака за сертификација; квалификувани производи влегуваат во складиште за готови производи за порибување.
Упатство за одржување
1. Дневна визуелна инспекција: Пред секоја смена во производството, визуелно проверувајте ги подните површини, работната површина со заклучување на забите и заптивните прстени за чипови, нечистотија или оштетување од механички удар. Исчистете ги странските загадувачи со сув компримиран воздух.
2. Активирање за одржување засновано на циклично броење: Под 24-часовно континуирано производство, проверувајте ги навлаките со иглички за лоцирање и заптивните прстени на секои 300 000 циклуси на приклучување. Исчистете ги подничните површини и нанесете маст против абење. Заменете ги потрошните делови ако се појави гребнатинка или очигледно абење. Скратете го интервалот за одржување за околината на работилницата со голема прашина.
3. Потсетници за немој да работиш: Забрани ја преоценетата апликација. Забранете насилен судир помеѓу господар-база и адаптер за роб. Не расклопувајте го внатрешниот склоп со механичко блокирање на забите без стручно-техничко водство.
4. Долготрајна заштита при складирање во мирување: Исчистете ја целата единица за спојување, нанесете маст против 'рѓа на подните површини и површините со забирање на забите; чувајте го во сув кабинет отпорен на прашина.
По продажбата
1. Далечинско онлајн-техничко упатство кое опфаќа инсталација, пуштање во работа и отстранување на дефекти на лице место.
2. Комплетна документација за работење-одржување обезбедена за секоја нарачка за купување.
3. Технички консултации на инженерско ниво за OEM-прилагодени проекти: модификација на димензијата на прирабницата, надградба на структурата на запечатување, адаптација на специјално оптоварување итн.
4. Достапна техничка услуга на лице место за која може да се договори за нарачки базирани на проекти со голем обем.
5. Независно снабдување со резервни делови за локализирани чаури, прстени за заптивање и други компоненти што се носат, што поддржува теренска замена од техничари од страна на клиентите.
6. Опис на гаранцијата: 2-годишна гаранција за главни-структурни компоненти што не се трошат под правилна инсталација и оценето оптоварување-работни услови. Потрошните делови за носење (заптивни прстени, локализирани иглички) се исклучени од опсегот на бесплатна гаранција. Штетата предизвикана од неправилно монтирање, преоптоварување, вештачки судир или хемиска корозија надвор од спецификацијата не е покриена со гаранција.
Референца за набавка и евалуација на проекти
Основна вредност на JWGRIP Спојка за фиока за брзо менување на роботот: наменска оптимизирана структура за наизменична носивост на мешани фиоки, ≤±0,008 mm прецизност на позиционирање на повторување, механичко поврзување + електричен сигнал со двојно безбедносен механизам, повеќеслоен механизам за абење, модуларен дел за носење. Способност за сопствено инженерство на OEM. Ги решава клучните тесни грла на станиците за автоматизација: долги прекини со рачна промена на алатот, позиционирање-отстапување предизвикано од човекот, безбедносни опасности од рачна интервенција, забрзано абење на податоците под наизменично-ексцентрично и концентрирано оптоварување, нецелосна заштита за заклучување.
Потсетници за евалуација на проектот:
1. Потврдете ја вистинската димензија на прирабницата на роботот и потребното номинално оптоварување (размислете за динамичкото оптоварување на ударот, а не само за статичката тежина на крајниот ефектор). Резервирајте соодветна безбедносна маржа.
2. Појаснете ги предметите за размена на алатки: наведете ја количината на држачи и фиоки што треба да бидат опремени со адаптери со помош на алатката.
3. Потврдете го квалитетот на изворот на компримиран воздух и стабилноста на притисокот на работилницата; препорачајте комбинација на филтер за воздух и регулатор на притисок ако притисокот значително флуктуира.
4. Потврдете ја состојбата на IO-ресурсот на robot-PLC за прием на сигнал за заклучување. JWGRIP обезбедува бесплатна документација за електричен интерфејс.
5. Стандардните порибени верзии реализираат брза испорака; усвои OEM сопствена инженерска услуга за барања за специјална прирабница, специјална класа за заптивање или посебни барања за оптоварување.
Најчесто поставувани прашања
П1: Дали оваа спојка може да заврши целосно автоматско менување на алатките без рачна работа?
Да. Спојката за фиока за фаќање за брзо менување на роботот прима сигнал за пневматска контрола од роботскиот систем и автоматски го завршува заклучувањето/отклучувањето. Логиката за размена на алатки може да се интегрира во програмата на роботот. Имајте на ум дека треба да го конфигурирате соодветниот држач за алат за да ги држи држачите и фиоките во мирување.
П2: Дали е потребна рекалибрација на координатите секој пат откако ќе се заменат фиоката и фаќачот?
Оваа спојка постигнува ≤±0,008 mm прецизност за повторување-позиционирање во услови на правилна инсталација. Непотребна е рекалибрација на координати во големи размери; малото дотерување е прифатливо при првото пуштање во работа.
П3: Дали може да се прилагоди на нестандардни сопствени димензии на робот-прирабница?
Стандардна верзија се совпаѓа со главните спецификации на робот-прирабница. За нестандардни барања за прирабници, поднесете цртеж пред да се нарача; Може да се реализира OEM прилагодена обработка на димензијата на монтажа-интерфејс.
П4: Што се случува ако се прекине снабдувањето со компримиран воздух за време на движењето на роботот?
Вградената механичка структура за самопреплетување ги држи забите заклучени дури и без воздушен притисок, спречувајќи незгоди при паѓање на алатот. Дејството за отклучување може да се случи само кога се присутни сигнал за отклучување И валиден воздушен притисок.
П5: Кои се клучните ставки за одржување за долгогодишно континуирано-циклично производство?
Главна работа: чисти поднични површини и област за заклучување; проверете ги заптивните прстени и локализираните навлаки со циклично броење; надополнува маст против абење; заменете ги потрошните делови штом ќе се појави очигледно абење. Скратете го циклусот на одржување за работилниците со висока прашина.
Испрати барање
Контакт Инфо
-
Адреса
Бр. 44, патот за претприемништво Данинг, град Хумен, град Донггуан, провинција Гуангдонг, Кина
-
тел
-
Е-пошта
Добредојдовте да испратите барање до JWGRIP. Нашиот професионален технички и продажен тим ќе обезбеди бесплатен избор на тела, приспособен дизајн на решенија и точна понуда.

Вести Препораки